设计特点
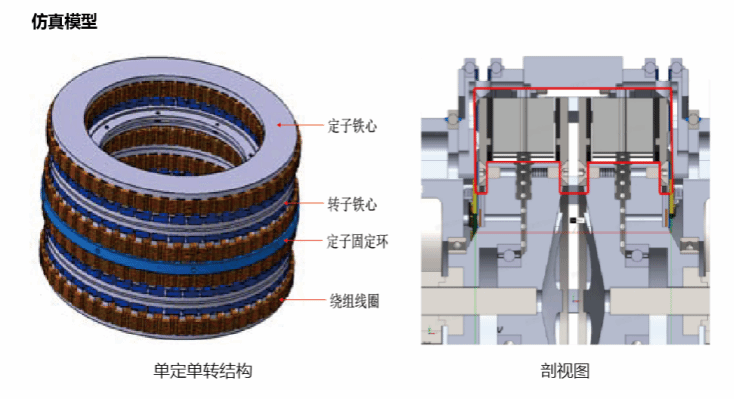
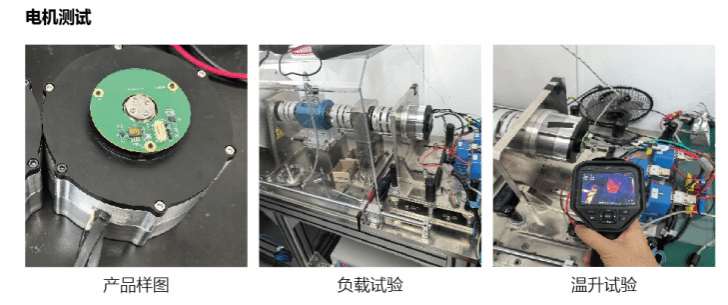
本电机针对双足机器人关节驱动需求,以高转矩密度、高效率及轻量化为核心目标开展创新设计。在严苛的空间限制下,实现了总厚度≤17mm、定子外径140-150mm的紧凑结构,同时将电机重量控制在1kg以内,转矩输出达10Nm级别,有望突破现有电机难以同时满足转矩密度、转矩脉动和过载能力的技术瓶颈。
Previous:矿用永磁半直驱变频智能一体机
Next:永磁直驱曳引机